


O raio de giro mínimo de um Robô Móvel Autônomo (AMR) é um parâmetro crítico que influencia significativamente sua eficiência operacional, flexibilidade e adequação para diversas aplicações. Como fornecedor líder de robôs AMR, entendemos a importância desta métrica e suas implicações para nossos clientes. Nesta postagem do blog, iremos nos aprofundar no conceito de raio de giro mínimo de um robô AMR, explorar os fatores que o afetam e discutir sua importância em diferentes cenários industriais.
Compreendendo o raio mínimo de giro
O raio mínimo de giro de um robô AMR refere-se ao menor caminho circular que o robô pode percorrer ao fazer uma curva. Normalmente é medido como o raio do círculo formado pelo ponto mais externo do corpo do robô durante uma volta completa de 360 graus. Este parâmetro é crucial porque determina a facilidade com que o robô pode manobrar em espaços confinados, como corredores estreitos em armazéns, áreas de produção congestionadas ou pequenas áreas de entrega.
Um raio de giro mínimo menor permite que o AMR faça curvas fechadas e navegue em espaços apertados com maior facilidade. Isso significa que o robô pode operar em áreas com espaço limitado, aumentando o aproveitamento da área útil disponível. Por exemplo, num armazém com corredores de armazenamento estreitos, um AMR com um raio de viragem pequeno pode aceder a mais locais de armazenamento sem a necessidade de grandes áreas de viragem, maximizando assim a capacidade de armazenamento.

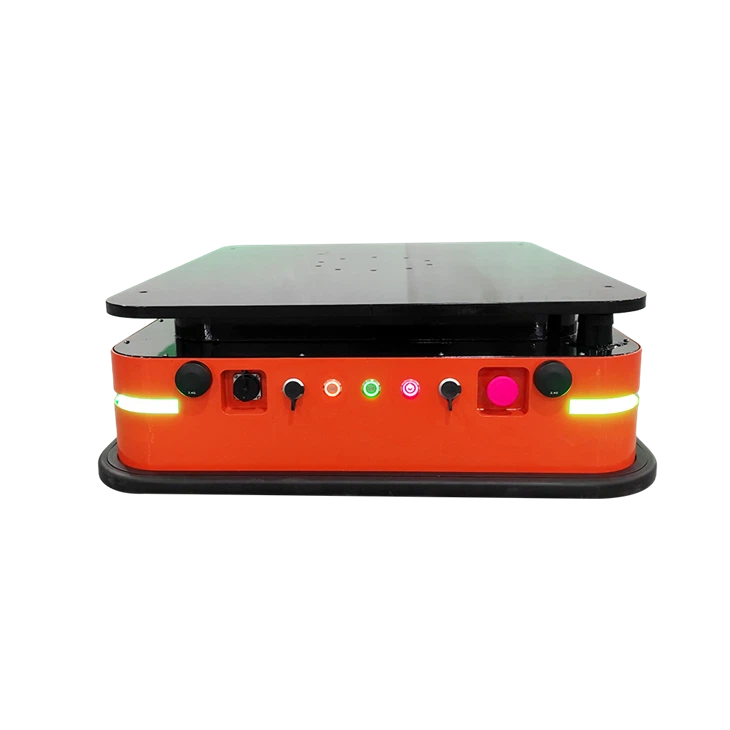
Fatores que afetam o raio de giro mínimo
Vários fatores contribuem para o raio de giro mínimo de um robô AMR. Esses fatores podem ser amplamente classificados em projeto mecânico, configuração de rodas e algoritmos de controle.
Projeto Mecânico
As dimensões físicas e a forma do AMR desempenham um papel significativo na determinação do seu raio de viragem. Um robô compacto e bem projetado com um centro de gravidade baixo geralmente pode atingir um raio de giro menor. Por exemplo, robôs com design de base retangular ou quadrada podem ter características de giro diferentes em comparação com aqueles com base circular ou oval. O comprimento e a largura do robô também são importantes; um robô mais curto e estreito tem maior probabilidade de ter um raio de giro menor.
Configuração da roda
O tipo e a disposição das rodas do AMR têm um impacto profundo na sua capacidade de rotação. Existem diversas configurações de rodas comuns usadas em robôs AMR, cada uma com suas próprias vantagens e limitações em termos de raio de giro.
- Acionamento Diferencial: Em um sistema de acionamento diferencial, o robô possui duas rodas acionadas independentemente em cada lado. Variando a velocidade e a direção dessas duas rodas, o robô pode girar. Robôs de acionamento diferencial podem atingir raios de giro relativamente pequenos e, em alguns casos, podem até realizar um giro de raio zero (ou seja, girar no lugar). Isso os torna altamente manobráveis em espaços apertados.
- Rodas omnidirecionais: Rodas omnidirecionais, como rodas Mecanum ou omni - rodas, permitem que o robô se mova em várias direções sem alterar sua orientação. Estas rodas permitem ao robô realizar movimentos laterais e diagonais, o que pode resultar em raios de viragem muito pequenos. Os robôs omnidirecionais são ideais para aplicações onde são necessários posicionamento preciso e giros rápidos, como em operações de coleta e colocação em uma célula de fabricação.
- Volantes Direcionais: Robôs com rodas direcionais, semelhantes aos veículos tradicionais, possuem rodas que podem ser giradas para mudar a direção do robô. O raio de giro de um robô com roda direcionada depende do ângulo de direção das rodas e da distância entre eixos do robô. Geralmente, robôs com distâncias entre eixos maiores podem ter raios de giro maiores.
Algoritmos de Controle
Os algoritmos de controle implementados no AMR também afetam seu desempenho de giro. Algoritmos de controle avançados podem otimizar o movimento do robô para atingir o menor raio de giro possível, mantendo a estabilidade e a segurança. Por exemplo, algoritmos que levam em conta as propriedades dinâmicas do robô, como inércia e atrito, podem ajustar as velocidades das rodas e os ângulos de direção com mais precisão durante uma curva. Além disso, algoritmos de planejamento de trajetória podem ajudar o robô a encontrar as trajetórias de giro mais eficientes em um determinado ambiente, reduzindo ainda mais o raio de giro efetivo.
Significância em Diferentes Cenários Industriais
O raio mínimo de giro de um robô AMR tem implicações diferentes dependendo da aplicação industrial.
Armazenagem e Logística
No armazenamento e na logística, a utilização do espaço é uma preocupação fundamental. Os robôs AMR são frequentemente usados para tarefas como gerenciamento de estoque, separação de pedidos e transporte de mercadorias. Um robô com um pequeno raio de giro pode navegar por corredores estreitos, acessar racks de armazenamento de alta densidade e operar em áreas congestionadas de carga e descarga. Isto melhora a eficiência geral das operações do armazém, reduz o tempo necessário para o atendimento dos pedidos e aumenta o rendimento. Por exemplo,Slam AMRcom um pequeno raio de viragem podem mover-se rapidamente entre diferentes locais de armazenamento, minimizando o tempo de viagem entre as tarefas de recolha.
Fabricação
Em ambientes de fabricação, os robôs AMR são usados para manuseio de materiais, suporte à linha de montagem e atendimento de máquinas. A capacidade de manobra em espaços apertados é crucial em células de produção onde múltiplas máquinas e estações de trabalho estão dispostas de perto. Um robô com um raio de giro pequeno pode facilmente contornar obstáculos, entregar peças no local certo e realizar tarefas de montagem com precisão. NossoRobô AGV AMRfoi projetado para atender aos exigentes requisitos dos ambientes de fabricação, com um raio de giro cuidadosamente otimizado para garantir uma operação suave em espaços confinados.
Assistência médica
Nas instalações de saúde, os robôs AMR são cada vez mais utilizados para tarefas como entrega de medicamentos, roupas de cama e amostras laboratoriais. Esses robôs precisam navegar por corredores estreitos, salas de pacientes e elevadores. Um pequeno raio de giro permite que o robô se mova livremente nesses espaços restritos sem perturbar os pacientes ou a equipe médica. NossoRobô Móvel AMRé adequado para aplicações de saúde, oferecendo excelente manobrabilidade em ambientes hospitalares apertados.
Escolhendo o AMR certo com base no raio de giro
Ao selecionar um robô AMR, é essencial considerar o raio de giro mínimo com base nos requisitos específicos da sua aplicação. Aqui estão algumas etapas para ajudá-lo a tomar uma decisão informada:
- Analise o Meio Ambiente: Avalie o layout de suas instalações, incluindo a largura dos corredores, a presença de obstáculos e o espaço de manobra disponível. Isso lhe dará uma ideia do raio de giro máximo que o robô pode ter para operar de maneira eficaz.
- Defina os requisitos da tarefa: Considere o tipo de tarefas que o AMR executará. Se o robô precisar realizar curvas fechadas frequentes ou operar em espaços muito confinados, um raio de giro menor é crucial. Por outro lado, se o robô se deslocar principalmente em áreas abertas, um raio de viragem maior pode ser aceitável.
- Compare diferentes modelos: Como fornecedor de AMR, oferecemos uma gama de robôs com diferentes raios de giro. Compare as especificações dos diferentes modelos para encontrar aquele que melhor se adapta às suas necessidades. Nossa equipe técnica também pode fornecer informações detalhadas e orientações na escolha do robô mais adequado.
Conclusão
O raio mínimo de giro de um robô AMR é um parâmetro vital que afeta seu desempenho e adequação para diversas aplicações. Ao compreender os fatores que influenciam o raio de giro e considerar os requisitos específicos do seu ambiente industrial, você pode selecionar o robô AMR certo para otimizar suas operações. Como fornecedor confiável de robôs AMR, temos o compromisso de fornecer robôs de alta qualidade com excelente capacidade de manobra e desempenho. Se você estiver interessado em saber mais sobre nossos produtos AMR ou quiser discutir seus requisitos específicos, não hesite em nos contatar para uma consulta de aquisição. Esperamos trabalhar com você para encontrar a melhor solução AMR para o seu negócio.
Referências
- "Robôs Móveis Autônomos: Tecnologia, Desafios e Aplicações" por John Smith
- "Robótica: Modelagem, Planejamento e Controle" de Bruno Siciliano e Lorenzo Sciavicco